Die Geometrie unsichtbarer Wellen: Anatomie eines Radars und FMCW-Mathematik
Die Kunst, Zeit bei Lichtgeschwindigkeit in Frequenz zu kodieren: FMCW-Radar-Hardwarearchitektur, Chirp-Mathematik, 2D-FFT-Signalverarbeitung und Herausforderungen im Millimeterwellen-Leiterplattendesign.
1. Einleitung: Wettlauf mit der Lichtgeschwindigkeit
Sobald eine elektromagnetische Welle in den freien Raum abgestrahlt wird, beginnt ein Wettlauf mit der universellen Geschwindigkeitsgrenze: der Lichtgeschwindigkeit ($c \approx 3 \times 10^8\text{ m/s}$). Auf menschlichen Maßstäben ist dieses Tempo kaum fassbar: In einer Sekunde umrundet Licht die Erde siebeneinhalb Mal; in einer Nanosekunde ($10^{-9}\text{ s}$) legt es gerade einmal 30 Zentimeter zurück.
Stellen Sie sich vor, Sie möchten mit einem Radarsensor auf Ihrem Schreibtisch den Abstand zu einem $1.5\text{ Meter}$ entfernten Objekt messen. Die Gesamtlaufzeit des Signals (Hin- und Rückweg über $3\text{ Meter}$) beträgt lediglich 10 Nanosekunden. Bewegt sich das Ziel um $15\text{ Zentimeter}$, verschiebt sich die Laufzeit um gerade einmal 1 Nanosekunde.
Ein klassisches Pulsradar (Time-of-Flight) stößt bei dieser Aufgabe an fundamentale Hardwaregrenzen:
- Blindzonen und extreme Spitzenleistung: Um Objekte im Nahbereich zu detektieren, müsste die Pulsdauer ($\tau_p$) auf Pico- oder wenige Nanosekunden komprimiert werden. Damit überhaupt messbare Energie zurückreflektiert wird, müsste die Impulsspitzenleistung auf Hunderte Watt oder Kilowatt steigen. Gleichzeitig muss der rauscharme Vorverstärker (LNA) im Empfänger während des Sendepulses abgeschaltet werden, um Zerstörung zu verhindern – wodurch das Radar im unmittelbaren Nahbereich blind bleibt.
- Extreme ADC-Abtastraten: Das direkte Digitalisieren von Nanosekundenpulsen im Zeitbereich erfordert Wandler mit zig Giga-Samples pro Sekunde (GSPS), was enorme Verlustleistungen und extreme Kosten nach sich zieht.
- Integrationsgrenzen: Hohe Impulsleistungen lassen sich nicht in kompakten Silizium-CMOS- oder SiGe-BiCMOS-Monolith-Chips (MMICs) für Automotive- und Robotikanwendungen integrieren.
Aus diesen Gründen setzt die moderne Sensorik autonomer Fahrzeuge und der Industrie auf FMCW-Radar (Frequency-Modulated Continuous Wave — Frequenzmoduliertes Dauerstrichradar).
💡 Das FMCW-Paradigma: FMCW-Radar misst die Signallaufzeit nicht mit einer Nanosekunden-Stoppuhr, sondern kodiert Zeit in Frequenz. Durch kontinuierliche, lineare Frequenzmodulation des Sendesignals werden unmessbar kurze Nanosekunden-Laufzeiten ($\tau$) am Ausgang eines Mischers in leicht digitalisierbare Schwebungsfrequenzen (Beat Frequency - $f_b$) im Kilohertz- oder niedrigen Megahertz-Bereich transformiert.
2. Hardware-Anatomie eines FMCW-Radars
Das HF-Frontend und die Basisband-Signalkette eines FMCW-Radars bilden eine harmonische Symbiose aus Mikrowellentechnik und digitaler Signalverarbeitung (DSP):
 Abbildung: Millimeterwellen-FMCW-Radarantennenarray mit linear frequenzmodulierter Chirp-Wellenabstrahlung.
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
                  +-----------------------+
                  |    Chirp-Synthesizer  |
                  |       (PLL + VCO)     |
                  +-----------+-----------+
                              |
                     [LO-Signal: f_TX(t)]
                              |
            +-----------------+-----------------+
            |                                   |
            v                                   v
  +-------------------+               +-------------------+
  | Leistungsverst.   |               |     HF-Mischer    |
  |       (PA)        |               |   (Downconverter) |
  +---------+---------+               +---------^---------+
            |                                   |
       [TX-Antenne]                        [RX-Signal]
            |                                   |
            v                           +-------+-------+
       )))  Welle  (((                  |   Rauscharmer |
                                        |   Verstärker  |
          [ Ziel ]                      |     (LNA)     |
                                        +-------^-------+
                                                |
                                           [RX-Antenne]
Die Baugruppen im Überblick:
- Frequenzsynthesizer (PLL & VCO): Das Herz des Radars. Ein spannungsgesteuerter Oszillator (VCO) mit Fractional-N-Phasenregelschleife (PLL) erzeugt Frequenzrampen mit hoher Linearität ($R^2 > 0.999$). Nichtlinearitäten im Sweep führen unweigerlich zu spektraler Aufweitung und Geisterzielen.
- Leistungsverstärker (PA) & Sendeantenne (TX): Verstärkt das Millimeterwellensignal (z. B. $77\text{ GHz}$) auf moderate Pegel ($+10\text{ dBm}$ bis $+15\text{ dBm}$, ca. $10-30\text{ mW}$) und strahlt es über Microstrip-Patch-Arrays ab.
- Rauscharmer Vorverstärker (LNA - Low Noise Amplifier): Das reflektierte Echo ist durch die $1/R^4$-Pfaddämpfung der Radargleichung extrem abgeschwächt (Pikowattbereich). Der LNA verstärkt dieses Signal bei minimaler Rauschzahl (Noise Figure).
- HF-Mischer (Downconversion): Hier vollzieht sich die Frequenztransformation. Das aktuelle Sendesignal (LO) wird mit dem zeitverzögerten Echosignal (RX) multipliziert. Durch trigonometrische Multiplikation entstehen Summen- ($f_{TX} + f_{RX} \approx 154\text{ GHz}$) und Differenzfrequenzen ($f_{TX} - f_{RX} \sim \text{kHz}-\text{MHz}$).
- Basisbandfilterung und ADC: Ein Tiefpassfilter (LPF) eliminiert die $154\text{ GHz}$-Summenkomponente. Ein Hochpassfilter (HPF) unterdrückt direktes Antennenübersprechen (TX-to-RX Leakage) und Nahbereichsclutter. Das bereinigte Schwebungssignal ($f_b$) wird von einem Standard-ADC mit wenigen Mega-Samples pro Sekunde (MSPS) digitalisiert.
3. Chirp-Mathematik und Entfernungsmessung (Range Estimation)
Das grundlegende Sendesignal eines FMCW-Radars ist ein linear frequenzmodulierter Wellenzug, bezeichnet als Chirp:
\[f_{TX}(t) = f_c + S \cdot t \quad (0 \le t \le T_c)\]Hierbei gilt:
- $f_c$: Träger-Startfrequenz (z. B. $77\text{ GHz}$),
- $T_c$: Chirp-Dauer (z. B. $40\text{ \mu s}$),
- $B$: Sweep-Bandbreite (z. B. $4\text{ GHz}$ von $77\text{ GHz}$ bis $81\text{ GHz}$),
- $S$: Frequenzsteigung / Rampenrate ($S = \frac{B}{T_c} = \frac{4\text{ GHz}}{40\text{ \mu s}} = 100\text{ MHz/\mu s} = 10^{14}\text{ Hz/s}$).
1
2
3
4
5
6
7
8
9
10
11
Frequenz
  ^
  |        TX-Signal (Gesendet)
f_c + B +      /             /
        |     /             /
        |    /             /    RX-Signal (Verzögertes Echo)
        |   /  |<- tau ->| /
        |  /   |         |/
        | /    |         /
    f_c +/-----+--------/------------> Zeit
        |<-- T_c ------>|
Für ein ruhendes Ziel im Abstand $R$ beträgt die Signallaufzeit ($\tau$):
\[\tau = \frac{2R}{c}\]Bis das Echo den Empfänger erreicht, hat der Sender seine Frequenz bereits erhöht. Die Differenz am Mischerausgang ist die Schwebungsfrequenz (Beat Frequency - $f_b$):
\[f_b = S \cdot \tau = S \cdot \frac{2R}{c} = \frac{2 B R}{c T_c}\]Daraus ergibt sich die direkte Proportionalität zwischen Distanz und Frequenz:
\[R = \frac{c T_c}{2 B} f_b = \frac{c}{2 S} f_b\]Rechenbeispiel:
- $B = 4\text{ GHz}$, $T_c = 40\text{ \mu s}$, $S = 100\text{ MHz/\mu s}$.
- Zielabstand $R = 15\text{ Meter}$.
- Laufzeit: $\tau = \frac{2 \times 15}{3 \times 10^8} = 100\text{ Nanosekunden}$.
- Schwebungsfrequenz: $f_b = 10^{14}\text{ Hz/s} \times 100 \times 10^{-9}\text{ s} = 10\text{ MHz}$.
Anstelle einer extrem schwierigen $100\text{-Nanosekunden}$-Direktzeitmessung tastet ein gewöhnlicher $25\text{-MSPS}$-ADC mühelos ein stabiles $10\text{-MHz}$-Sinussignal ab.
Entfernungsauflösung ($\Delta R$):
Zwei benachbarte Objekte sind trennbar, wenn sich ihre Schwebungsfrequenzen um mindestens eine FFT-Frequenzlinie unterscheiden ($\Delta f = 1/T_c$):
\[f_{b2} - f_{b1} \ge \frac{1}{T_c} \implies \frac{2 B \Delta R}{c T_c} \ge \frac{1}{T_c} \implies \Delta R = \frac{c}{2B}\]⚠️ Ingenieurerkenntnis: Die Entfernungsauflösung hängt nicht von der Chirpdauer oder Trägerfrequenz ab, sondern ausschließlich von der HF-Bandbreite ($B$).
- $24\text{ GHz}$-Band ($200\text{ MHz}$ Bandbreite): $\Delta R = \frac{3 \times 10^8}{2 \times 200 \times 10^6} = 75\text{ cm}$.
- $77-81\text{ GHz}$-Band ($4\text{ GHz}$ Bandbreite): $\Delta R = \frac{3 \times 10^8}{2 \times 4 \times 10^9} = \mathbf{3.75\text{ cm}}$. Dies begründet den Technologiewechsel der Automobilindustrie von 24 GHz zu 77 GHz.
4. Phasenanalyse, Doppler-Verschiebung und Geschwindigkeitsmessung
Bewegt sich ein Ziel mit der Radialgeschwindigkeit $v$, verschiebt sich die Frequenz über den Doppler-Effekt:
\[f_d = \frac{2v}{\lambda} = \frac{2v f_c}{c}\]Bei $77\text{ GHz}$ ($\lambda \approx 3.9\text{ mm}$) erzeugt ein Fahrzeug bei $100\text{ km/h}$ ($27.8\text{ m/s}$) eine Doppler-Verschiebung von:
\[f_d \approx 14.25\text{ kHz}\]$14.25\text{ kHz}$ sind gegenüber der $10\text{ MHz}$-Schwebungsfrequenz vernachlässigbar klein und lassen sich innerhalb eines einzelnen Chirps nicht zuverlässig auflösen.
Die Lösung liegt in der Phase ($\phi$) des Schwebungssignals:
\[s_{IF}(t) = A \cos\left( 2\pi f_b t + \phi_0 \right)\]Die Phase $\phi_0$ spiegelt die exakte Wellenlaufzeit wider:
\[\phi_0 = 2\pi f_c \tau = \frac{4\pi R}{\lambda}\]Da $\lambda \approx 3.9\text{ mm}$, führt bereits eine Zielbewegung von nur $1\text{ mm}$ zu einer Phasendrehung von:
\[\Delta \phi = \frac{4\pi \times 1\text{ mm}}{3.9\text{ mm}} \approx 3.22\text{ Radiant} \approx 185^\circ\]Chirp-Frame-Verarbeitung
Um die Geschwindigkeit zu messen, sendet das Radar einen Burst aus $N$ aufeinanderfolgenden Chirps im Abstand $T_c$:
Zwischen zwei Chirps bewegt sich das Ziel um $\Delta R = v \cdot T_c$. Dies erzeugt eine Phasenverschiebung zwischen den Range-Peaks aufeinanderfolgender Chirps:
\[\Delta \phi = \frac{4\pi v T_c}{\lambda} \implies v = \frac{\lambda \cdot \Delta \phi}{4\pi T_c}\]Die maximale eindeutig messbare Geschwindigkeit (Maximum Unambiguous Velocity) beträgt:
\[v_{max} = \frac{\lambda}{4 T_c}\]Die Geschwindigkeitsauflösung über einen Frame aus $N$ Chirps lautet:
\[\Delta v = \frac{\lambda}{2 N T_c}\]5. Zweidimensionale FFT (2D-FFT): Die Range-Doppler-Heatmap
Die abgetasteten ADC-Werte werden im Speicher als zweidimensionale Matrix (Radar Data Cube) organisiert:
1. Schritt: Fast-Time FFT (Range FFT)
Auf jede Spalte ($M$ Abtastwerte eines Chirps) wird eine 1D-FFT angewendet. Die Spitzenwerte liefern den Entfernungsbereich (Range Bin).
2. Schritt: Slow-Time FFT (Doppler FFT)
Über alle $N$ Chirps hinweg wird entlang der Zeilen für jeden detektierten Entfernungsbereich eine zweite 1D-FFT gerechnet. Dies wandelt die Phasendrehgeschwindigkeit in die Radialgeschwindigkeit (Doppler Bin) um.
Das Resultat ist die Range-Doppler-Heatmap:
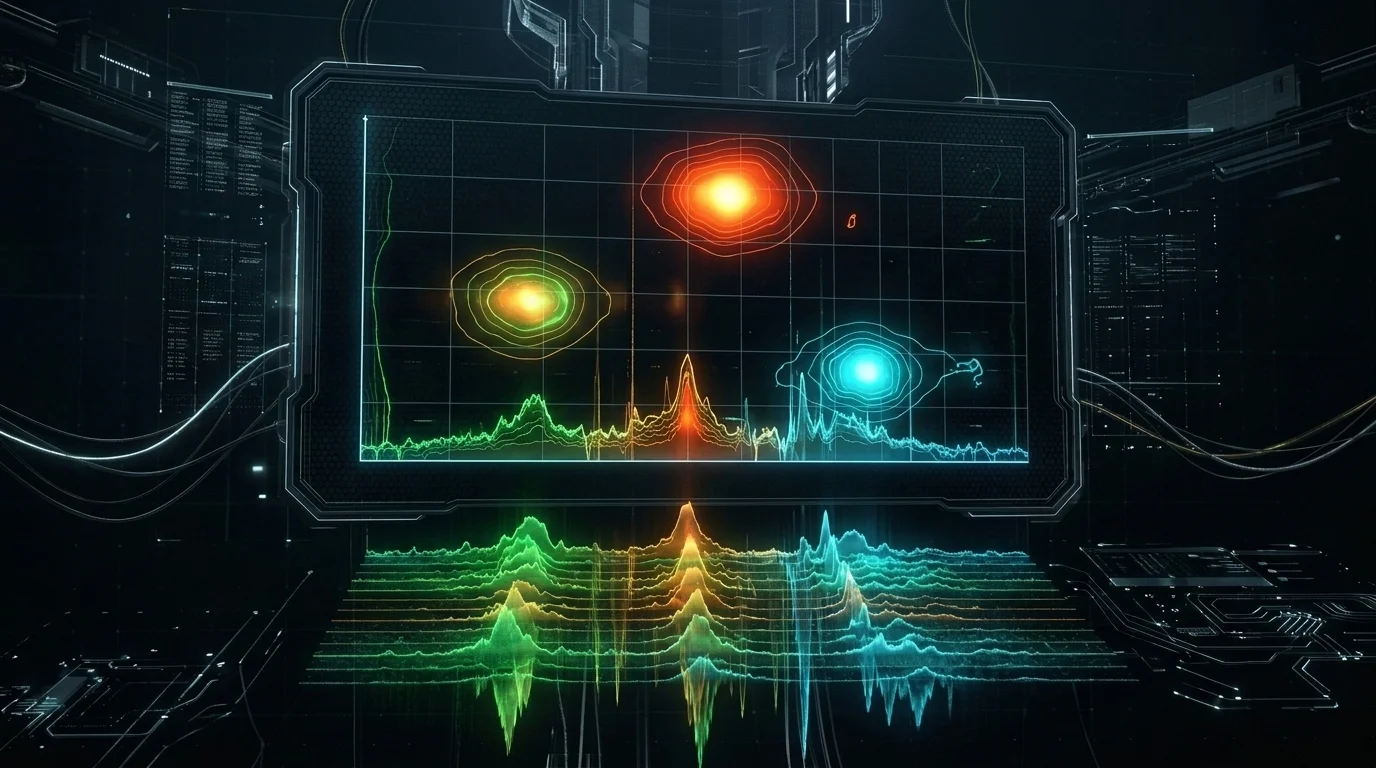 Abbildung: Zweidimensionale Zielentfernungs- und Radialgeschwindigkeits-Signatur durch Fast-Time und Slow-Time 2D-FFT-Verarbeitung.
1
2
3
4
5
6
7
8
9
Doppler (Geschwindigkeit) [m/s]
     ^
 +30 |             . (Annäherndes Fahrzeug)
     |
   0 |-------------------+------- (Statischer Clutter / Leitplanke)
     |                   . (Sich entfernender Fußgänger)
 -30 |
     +-----------------------------------> Entfernung (Range) [m]
     0        20        40        60
CFAR: Ziele aus dem Rauschen filtern
Thermische Fluktuationen und Bodenechos erzeugen Scheinsignale. Radarsysteme nutzen CFAR-Algorithmen (Constant False Alarm Rate) mit dynamischen Schwellenwerten:
- CA-CFAR (Cell Averaging): Ermittelt den Rauschpegel benachbarter Referenzzellen um die Testzelle herum, isoliert durch Schutzzellen (Guard Cells).
- OS-CFAR (Ordered Statistic): Sortiert Referenzzellen nach Amplitude, um zu verhindern, dass benachbarte echte Ziele den Schwellenwert verfälschen.
6. Millimeterwellen-HF-Design (77 GHz) und Leiterplatten-Herausforderungen
Bei $77\text{ GHz}$ beträgt die Wellenlänge lediglich $3.9\text{ Millimeter}$. Auf der Leiterplatte wirkt jede Lötstelle und jede Leiterbahnkante als parasitärer Resonator.
1. Warum FR-4 ungeeignet ist
- Verlustfaktor ($\tan\delta$): FR-4 besitzt einen hohen Verlustfaktor ($\approx 0.02$). Bei $77\text{ GHz}$ wird das Signal nach wenigen Zentimetern als dielektrische Wärme dissipiert.
- Inhomogenität von $\varepsilon_r$: Glasfasergewebe und Epoxidharz erzeugen lokale Schwankungen der Dielektrizitätskonstante, was zu Phasenfehlern führt.
77-GHz-Radare erfordern PTFE-Keramik-Substrate wie Rogers RO3003, RO4835 oder Isola Astra MT77 ($\tan\delta \approx 0.0013$) in Hybrid-Stack-up-Konfigurationen (Rogers als HF-Außenlage, FR-4 für Innenlagen).
2. Skin-Effekt und Oberflächenrauhigkeit
Bei $77\text{ GHz}$ sinkt die Skintiefe ($\delta$) in Kupfer auf:
\[\delta = \sqrt{\frac{\rho}{\pi f \mu}} \approx 0.23\text{ \mu m} \quad (230\text{ nm})\]Da der Strom nur noch in einer Schicht von einem Viertel Mikrometer fließt, erhöht mikroskopische Kupferrauhigkeit den HF-Widerstand drastisch. Es kommen elektropoliertes VLP- oder HVLP-Kupfer zum Einsatz.
3. Einfallswinkel (Angle of Arrival - AoA) und MIMO
Durch den Einsatz mehrerer RX-Antennen mit Abstand $d = \lambda/2$ entsteht eine räumliche Phasenverschiebung:
\[\Delta \phi_{spatial} = \pi \sin\theta \implies \theta = \arcsin\left( \frac{\Delta \phi_{spatial}}{\pi} \right)\]Mittels MIMO (Multiple-Input Multiple-Output) erzeugen $N_{TX}$ Sende- und $N_{RX}$ Empfangsantennen ein virtuelles Antennenarray von $N_{TX} \times N_{RX}$ Elementen, was hohe Winkeltrennung ohne mechanische Drehmechanik ermöglicht.
7. Fazit: Wellen, die zu Geometrie werden
Die FMCW-Radararchitektur gehört zu den elegantesten Ingenieursleistungen der Hochfrequenztechnik.
Statt Lichtpulse mit extremen Taktfrequenzen zu stoppen, modulieren wir Frequenzen kontinuierlich. Über analoge Abwärtsmischung transformieren wir Gigahertz-Signale in akustische Frequenzen, trennen Entfernung und Geschwindigkeit über 2D-FFTs und erfassen die Umwelt mit Submillimeter-Präzision.
Wenn Starkregen, dichter Nebel oder Finsternis Kameras blenden und LiDAR-Strahlen streuen, navigieren autonome Systeme sicher weiter – dank der unsichtbaren Geometrie elektromagnetischer FMCW-Wellen.
Autor: Kerem Uysal — Gründer, Tech&Lab
Kontakt: info@keremuysal.com | info@techandlab.com